

انتخاب موتور مناسب برای پمپ هیدرولیک
زمان مطالعه: 10 دقیقه
انتخاب صحیح الکتروموتور یکی از مراحل مهم در طراحی یک سیستم هیدرولیک است. اگر توان یا دور موتور با مشخصات پمپ هماهنگ نباشد، حتی انتخاب یک پمپ هیدرولیک مناسب نیز نمیتواند عملکرد صحیح سیستم را تضمین کند.
برای انتخاب موتور باید توان موردنیاز پمپ، دور کاری، نوع برق، شرایط راهاندازی و نحوه اتصال مکانیکی موتور و پمپ بررسی شود. در سیستمهای صنعتی بهتر است ابتدا مشخصات پمپ براساس فشار، دبی و نوع مدار تعیین شود و سپس الکتروموتور متناسب با آن انتخاب شود. اگر هنوز پمپ مشخص نشده است، ابتدا راهنمای انتخاب پمپ هیدرولیک مناسب را بررسی کنید.
فهرست مطالب
- مراحل انتخاب موتور مناسب برای پمپ هیدرولیک
- محاسبه توان الکتروموتور برای پمپ هیدرولیک
- دور الکتروموتور مناسب برای پمپ هیدرولیک
- الکتروموتور تکفاز یا سهفاز؟
- نوع نصب و اتصال الکتروموتور به پمپ
- چه مشخصاتی را روی پلاک الکتروموتور بررسی کنیم؟
- چه شرایطی میتواند انتخاب توان موتور را تغییر دهد؟
- آیا انتخاب موتور بزرگتر همیشه بهتر است؟
- یک مثال خلاصه برای انتخاب الکتروموتور
- u003cstrongu003eتوان الکتروموتور برای پمپ هیدرولیک چگونه محاسبه میشود؟u003c/strongu003e
- u003cstrongu003eبرای پمپ هیدرولیک موتور 1500 دور بهتر است یا 3000 دور؟u003c/strongu003e
- u003cstrongu003eاگر موتور ضعیفتر از توان موردنیاز پمپ انتخاب شود چه اتفاقی میافتد؟u003c/strongu003e
- u003cstrongu003eآیا میتوان از اینورتر برای تنظیم دبی پمپ استفاده کرد؟u003c/strongu003e
- جمعبندی
مراحل انتخاب موتور مناسب برای پمپ هیدرولیک
انتخاب الکتروموتور برای پمپ هیدرولیک را میتوان در سه مرحله اصلی انجام داد:
- محاسبه توان موردنیاز پمپ براساس فشار، دبی و راندمان
- انتخاب دور موتور و بررسی نوع برق تکفاز یا سهفاز
- انتخاب نوع نصب و تطبیق مکانیکی موتور، کوپلینگ و پمپ
هر یک از این مراحل باید براساس شرایط واقعی سیستم انجام شود؛ زیرا انتخاب موتور فقط براساس توان اسمی پمپ میتواند باعث خطا شود.
محاسبه توان الکتروموتور برای پمپ هیدرولیک
اولین مرحله، مشخص کردن مقدار توانی است که پمپ در بیشترین نقطه کاری واقعی سیستم به آن نیاز دارد.
دو مفهوم در این محاسبه باید از یکدیگر جدا شوند: توان هیدرولیکی تولیدشده توسط پمپ و توان مکانیکی موردنیاز روی شفت پمپ.
فرمول توان هیدرولیکی
اگر فشار برحسب bar و دبی برحسب لیتر بر دقیقه باشد، توان هیدرولیکی از رابطه زیر محاسبه میشود:
توان هیدرولیکی (kW) = فشار (bar) × دبی (L/min) ÷ 600
برای مثال اگر پمپ باید دبی 30 لیتر بر دقیقه را در فشار 150 بار تأمین کند:
30 × 150 ÷ 600 = 7.5 kW
بنابراین توان هیدرولیکی تئوریک سیستم در این نقطه کاری 7.5 کیلووات است.
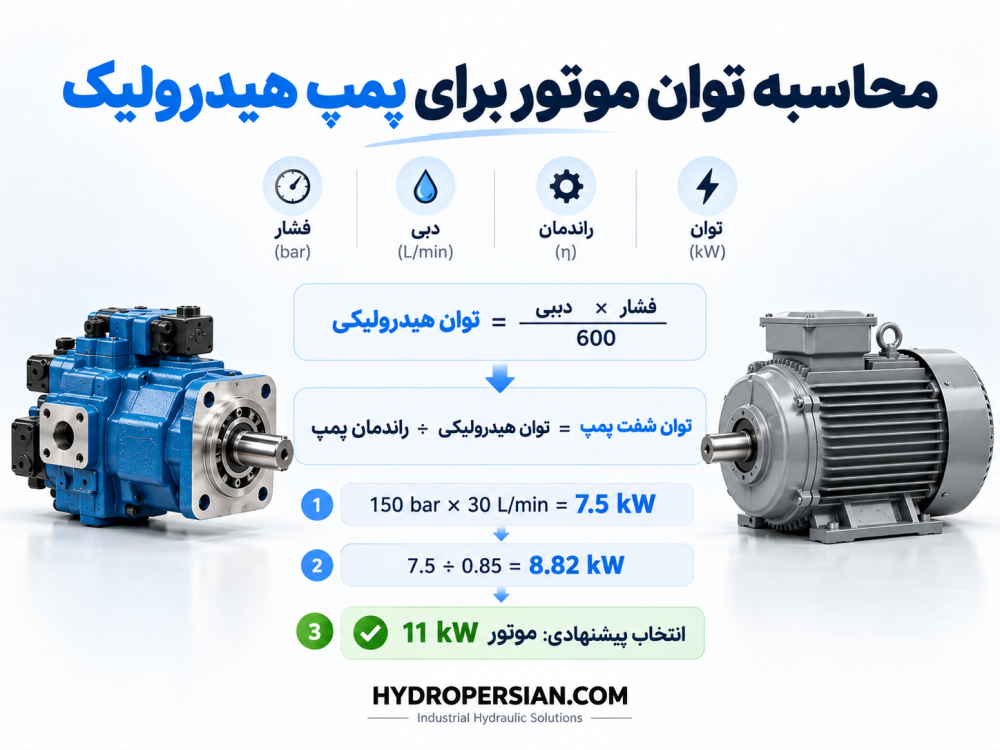
اما نمیتوان مستقیماً یک موتور 7.5 کیلووات برای این پمپ انتخاب کرد، زیرا پمپ دارای تلفات مکانیکی و حجمی است و برای تولید 7.5 کیلووات توان هیدرولیکی، به توان بیشتری روی شفت نیاز دارد.
برای مشاهده سایر روابط کاربردی میتوانید صفحه فرمولهای محاسبات هیدرولیک را نیز بررسی کنید.
در نظر گرفتن راندمان پمپ
توان موردنیاز روی شفت پمپ از رابطه زیر به دست میآید:
توان شفت پمپ = توان هیدرولیکی ÷ راندمان کلی پمپ
یا:
P = (p × Q) ÷ (600 × η)
که در آن:
P توان موردنیاز روی شفت برحسب kW،
p فشار برحسب bar،
Q دبی برحسب L/min و
η راندمان کلی پمپ است.
مقدار دقیق راندمان باید در صورت امکان از کاتالوگ سازنده پمپ گرفته شود و نباید برای تمام پمپها یک عدد ثابت فرض کرد.
مثال انتخاب موتور برای پمپ 30 لیتر بر دقیقه و 150 بار
در مثال قبل توان هیدرولیکی برابر 7.5 کیلووات بود.
اگر برای مثال راندمان کلی پمپ در نقطه کاری موردنظر 85 درصد باشد:
7.5 ÷ 0.85 = 8.82 kW
در این شرایط پمپ تقریباً به 8.8 کیلووات توان مکانیکی روی شفت نیاز دارد.
بنابراین یک موتور 7.5 کیلووات کافی نیست. باید توان استاندارد بالاتر از مقدار محاسبهشده انتخاب و سپس شرایط راهاندازی، Duty، گشتاور و مشخصات سازنده بررسی شود. در بسیاری از سریهای متداول صنعتی، موتور 11 کیلووات میتواند گزینهای قابل بررسی برای چنین شرایطی باشد؛ اما انتخاب نهایی باید براساس مشخصات واقعی پمپ و موتور انجام شود.
آیا همیشه باید حداکثر فشار و حداکثر دبی را در هم ضرب کنیم؟
خیر. چیزی که باید بررسی شود بیشترین ترکیب فشار و دبی است که واقعاً میتواند بهصورت همزمان در سیستم رخ دهد.
در یک پمپ دبی ثابت، دبی تقریباً متناسب با دور پمپ است و در بسیاری از مدارها میتوان بیشترین فشار کاری را همراه با دبی پمپ مبنای محاسبه قرار داد.
اما در پمپهای دبی متغیر شرایط متفاوت است. برای مثال یک پمپ هیدرولیک A10VSO میتواند با کنترلهای مختلف فشار، دبی یا توان کار کند. در چنین پمپهایی ممکن است بیشترین فشار و بیشترین دبی هیچگاه بهصورت همزمان اتفاق نیفتند.
به همین دلیل برای انتخاب دقیق الکتروموتور باید منحنی کاری پمپ و نوع کنترل آن نیز بررسی شود.
دور الکتروموتور مناسب برای پمپ هیدرولیک
پس از محاسبه توان، دور موتور اهمیت زیادی دارد.
دبی یک پمپ جابهجایی مثبت تقریباً از حاصلضرب حجم جابهجایی پمپ در دور آن به دست میآید:
Q ≈ Vg × n × ηv ÷ 1000
که در آن Vg حجم جابهجایی پمپ برحسب cm³/rev، n دور پمپ برحسب rpm و ηv راندمان حجمی است.
بنابراین با افزایش دور پمپ، دبی نیز افزایش پیدا میکند. اما این موضوع به معنی مجاز بودن افزایش نامحدود دور نیست.
هر پمپ دارای محدوده سرعت مجاز است که سازنده در کاتالوگ مشخص میکند. افزایش دور بیش از حد میتواند شرایط مکش را دشوارتر کند و احتمال بروز مشکلاتی مانند کاویتاسیون، افزایش صدا، افزایش دما و کاهش عمر پمپ را بالا ببرد.
به همین دلیل نباید صرفاً براساس عبارتهایی مانند «موتور 1500 دور» یا «موتور 3000 دور» تصمیمگیری کرد.
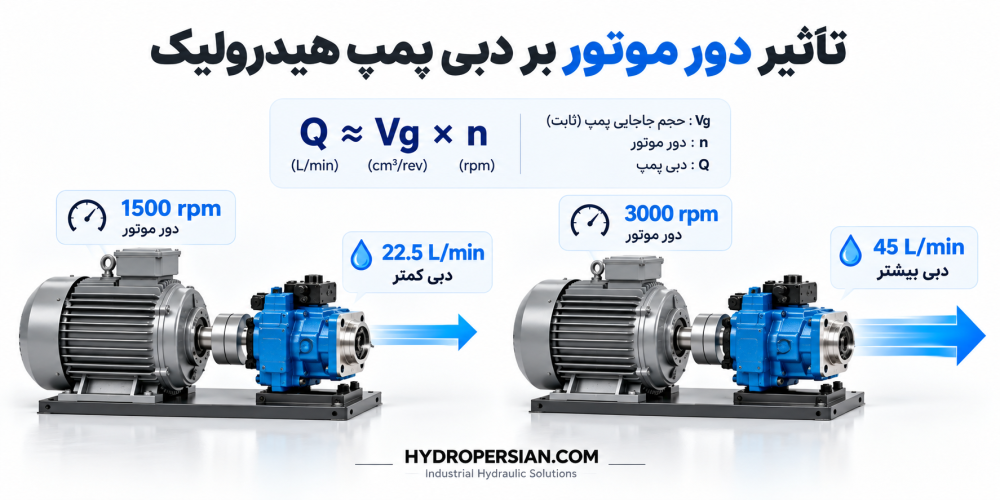
در یک الکتروموتور آسنکرون چهارپل 50Hz، سرعت سنکرون 1500 rpm است، اما دور واقعی روی شفت معمولاً کمی کمتر از این مقدار است. به همین ترتیب موتور دوپل دارای سرعت سنکرون نزدیک 3000 rpm است، اما دور واقعی آن پایینتر خواهد بود.
عدد واقعی RPM روی پلاک الکتروموتور و محدوده سرعت مجاز در کاتالوگ پمپ باید با یکدیگر تطبیق داده شوند.
الکتروموتور تکفاز یا سهفاز؟
انتخاب بین موتور تکفاز و سهفاز قبل از هر چیز به برق موجود در محل نصب و توان موردنیاز سیستم بستگی دارد.
در بسیاری از تجهیزات صنعتی که برق سهفاز در دسترس است، استفاده از الکتروموتور سهفاز انتخاب متداولتری است. این موتورها برای توانهای بالاتر مناسب هستند و شرایط راهاندازی و بهرهبرداری آنها در کاربردهای صنعتی معمولاً مطلوبتر است.
برای توانهای پایین و مکانهایی که تنها برق تکفاز وجود دارد ممکن است استفاده از موتور تکفاز مطرح شود.
در هر دو حالت باید جریان نامی موتور، جریان راهاندازی، تجهیزات حفاظتی، روش استارت و محدودیت شبکه برق بررسی شود. صرفاً برابر بودن توان نامی موتور با توان محاسبهشده پمپ برای انتخاب کافی نیست.
نوع نصب و اتصال الکتروموتور به پمپ
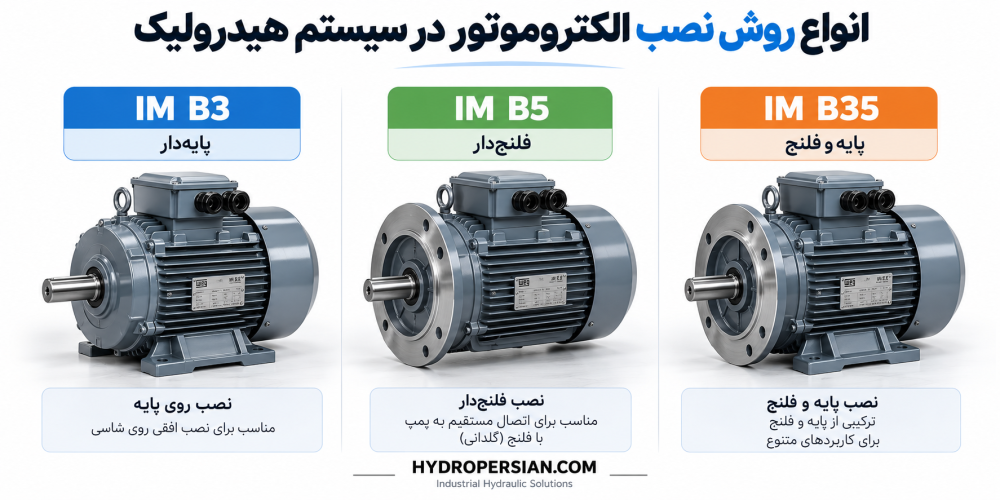
نوع نصب موتور باید براساس طراحی مکانیکی یونیت هیدرولیک تعیین شود. نمیتوان بهصورت کلی گفت تمام موتورهای نصب افقی باید پایهدار و تمام موتورهای نصب عمودی باید فلنجدار باشند.
در موتورهای صنعتی آرایشهای مختلفی وجود دارد. چند نمونه متداول عبارتاند از:
| نوع نصب | مشخصات کلی |
|---|---|
| IM B3 | موتور پایهدار |
| IM B5 | موتور فلنجدار |
| IM B35 | موتور دارای پایه و فلنج |
انتخاب بین این مدلها به طراحی شاسی، جهت نصب، نوع گلدانی یا Bell Housing و نحوه اتصال پمپ بستگی دارد.
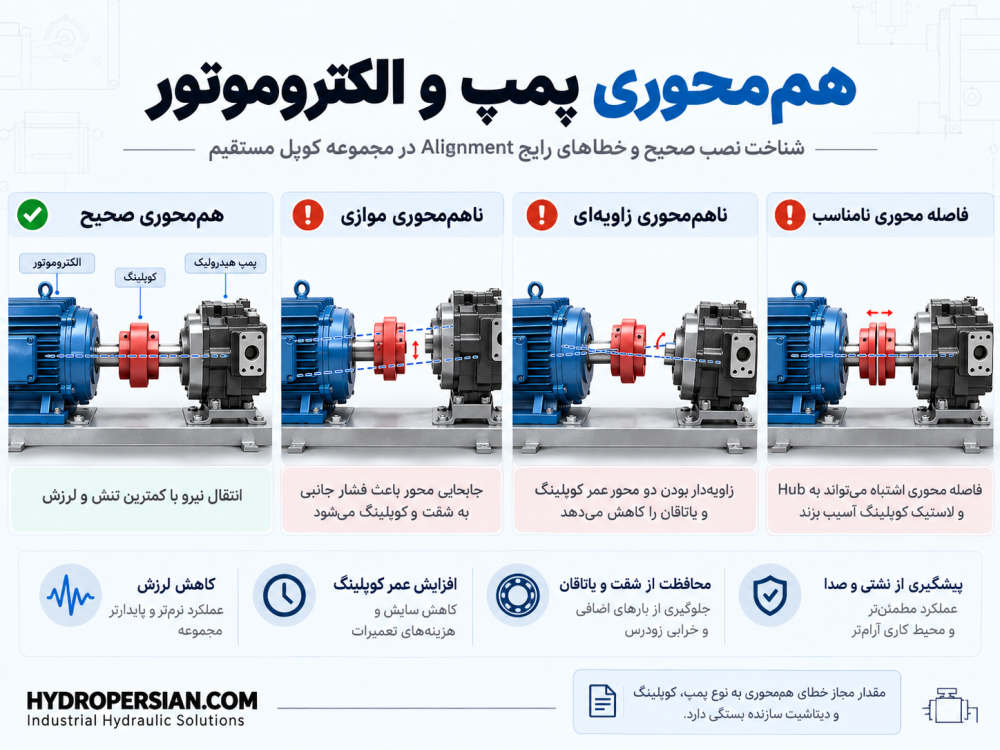
هماهنگی فریم، شفت، کوپلینگ و گلدانی
پس از انتخاب توان و دور موتور باید اتصال مکانیکی آن با پمپ نیز بررسی شود.
قطر شفت موتور، قطر شفت پمپ، سایز فریم موتور، نوع فلنج، کوپلینگ و گلدانی باید با یکدیگر سازگار باشند.
کوپلینگ نباید باعث انتقال نیروی جانبی یا محوری غیرمجاز به شفت پمپ شود و هممحوری موتور و پمپ نیز اهمیت زیادی دارد. نصب نادرست میتواند باعث خرابی کوپلینگ، افزایش صدا، خرابی بلبرینگها یا آسیب به شفت و آببندی پمپ شود.
جزئیات این مرحله در راهنمای نصب و راهاندازی پمپ هیدرولیک روی الکتروموتور توضیح داده شده است.
چه مشخصاتی را روی پلاک الکتروموتور بررسی کنیم؟
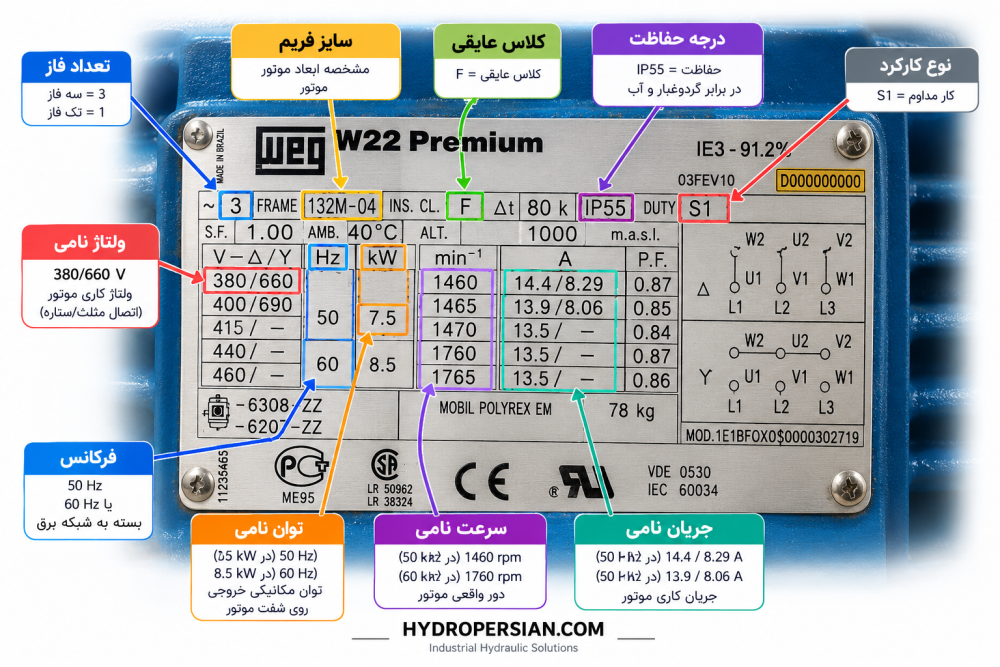
برای انتخاب موتور فقط عدد kW اهمیت ندارد. اطلاعات روی پلاک موتور باید با شرایط کاری دستگاه تطبیق داده شوند.
| مشخصه | چه چیزی بررسی شود؟ | اهمیت در سیستم هیدرولیک |
|---|---|---|
| توان | kW | باید توان موردنیاز شفت پمپ را تأمین کند |
| سرعت | rpm | باید با دور مجاز پمپ و دبی موردنیاز هماهنگ باشد |
| ولتاژ | V | باید با شبکه برق محل نصب سازگار باشد |
| فرکانس | Hz | روی سرعت موتور تأثیر دارد |
| تعداد فاز | 1Ph / 3Ph | براساس برق موجود انتخاب میشود |
| جریان | A | برای انتخاب تجهیزات حفاظتی و کابل اهمیت دارد |
| Duty | مانند S1 | مشخصکننده شرایط کارکرد موتور است |
| IP | مانند IP55 | میزان حفاظت موتور در برابر گردوغبار و آب |
| Efficiency | کلاس راندمان | بر مصرف انرژی موتور تأثیر دارد |
| Mounting | کد نصب | برای اتصال مکانیکی موتور و پمپ مهم است |
یک نکته مهم این است که توان درجشده روی پلاک الکتروموتور، توان مکانیکی نامی قابل تحویل روی شفت موتور است.
بنابراین اگر توان موردنیاز روی شفت پمپ را محاسبه کردهایم، برای انتخاب kW موتور نباید راندمان موتور را دوباره از آن کم کنیم. راندمان موتور زمانی وارد محاسبه میشود که هدف، محاسبه توان الکتریکی مصرفی موتور باشد.
چه شرایطی میتواند انتخاب توان موتور را تغییر دهد؟
محاسبه فشار و دبی نقطه شروع انتخاب است، اما بعضی شرایط کاری میتوانند باعث شوند موتور به گشتاور یا توان بیشتری نیاز داشته باشد.
راهاندازی پمپ تحت فشار
اگر مدار به شکلی طراحی شده باشد که موتور هنگام استارت مجبور باشد پمپ را در فشار بالا به حرکت درآورد، گشتاور راهاندازی اهمیت بیشتری پیدا میکند.
در مدارهایی که طراحی سیستم اجازه میدهد، راهاندازی پمپ در شرایط بیبار یا فشار پایین میتواند بار اولیه موتور را کاهش دهد.
بنابراین هنگام انتخاب موتور فقط شرایط پایدار کارکرد را نباید بررسی کرد؛ وضعیت لحظه استارت نیز اهمیت دارد.
پمپهای دبی متغیر
در پمپهای دبی متغیر، موقعیت سواشپلیت و نوع کنترل پمپ تعیین میکنند که چه مقدار دبی در هر فشار تولید شود.
به همین دلیل در پمپهایی دارای Pressure Control، Load Sensing یا Power Control نباید بدون بررسی منحنیهای سازنده، حداکثر فشار را در حداکثر دبی اسمی ضرب کرد.
مبنای انتخاب باید بیشترین توان واقعی موردنیاز در Envelope کاری پمپ باشد.
استفاده از اینورتر یا VFD
استفاده از اینورتر امکان تغییر دور الکتروموتور را فراهم میکند، اما تغییر دور موتور مستقیماً روی دبی پمپ اثر میگذارد.
پیش از کاهش یا افزایش دور باید حداقل و حداکثر سرعت مجاز پمپ، وضعیت روانکاری، شرایط مکش، خنککاری موتور و محدودیتهای سازنده بررسی شود.
بنابراین نمیتوان صرفاً با نصب اینورتر، هر پمپ هیدرولیکی را در هر محدوده دوری به کار گرفت.
دما، ارتفاع و شرایط محیطی
توان نامی موتور برای شرایط محیطی مشخص تعریف میشود. اگر موتور در ارتفاع زیاد، دمای محیط بالا یا شرایط تهویه نامناسب کار کند، ممکن است نیاز به Derating یا انتخاب موتور مناسبتر وجود داشته باشد.
در چنین شرایطی باید اطلاعات کاتالوگ سازنده الکتروموتور مبنای تصمیم قرار گیرد.
آیا انتخاب موتور بزرگتر همیشه بهتر است؟
خیر.
انتخاب مقداری حاشیه اطمینان منطقی است، اما Oversize کردن زیاد موتور بدون دلیل فنی لزوماً مزیتی ایجاد نمیکند.
موتور بسیار بزرگتر معمولاً ابعاد، وزن، قیمت و جریان راهاندازی بیشتری دارد و ممکن است تجهیزات برق و حفاظتی بزرگتری نیز لازم داشته باشد.
از طرف دیگر انتخاب موتور نزدیک به حد توان موردنیاز، بدون در نظر گرفتن شرایط استارت، Duty و تغییرات فشار سیستم نیز میتواند باعث اضافهبار و افزایش دمای موتور شود.
بنابراین بهترین روش این است که ابتدا توان واقعی موردنیاز پمپ محاسبه و سپس نزدیکترین توان استاندارد مناسب با در نظر گرفتن شرایط کاری انتخاب شود.
یک مثال خلاصه برای انتخاب الکتروموتور
فرض کنید مشخصات سیستم به این صورت باشد:
| پارامتر | مقدار |
|---|---|
| دبی پمپ | 30 L/min |
| فشار کاری | 150 bar |
| راندمان کلی فرضی پمپ | 85% |
| توان هیدرولیکی | 7.5 kW |
| توان موردنیاز روی شفت | حدود 8.82 kW |
در چنین شرایطی یک موتور 7.5 کیلووات کوچک است، زیرا توان نامی آن حتی از توان موردنیاز شفت پمپ نیز کمتر است.
توان استاندارد بالاتر، برای مثال 11 کیلووات در یک سری متداول صنعتی، میتواند مورد بررسی قرار گیرد. سپس باید RPM موتور، جریان، روش استارت، نوع نصب، شرایط محیطی و محدودیتهای پمپ نیز کنترل شوند.
این مثال نشان میدهد که انتخاب الکتروموتور فقط با نگاه کردن به فشار یا دبی امکانپذیر نیست و راندمان پمپ نیز باید در محاسبات وارد شود.
سوالات متداول درباره انتخاب موتور برای پمپ هیدرولیک
u003cstrongu003eتوان الکتروموتور برای پمپ هیدرولیک چگونه محاسبه میشود؟u003c/strongu003e
u003cbru003eابتدا توان هیدرولیکی از حاصلضرب فشار برحسب bar در دبی برحسب L/min و تقسیم نتیجه بر 600 به دست میآید. سپس برای محاسبه توان موردنیاز روی شفت، این مقدار بر راندمان کلی پمپ تقسیم میشود.
u003cstrongu003eبرای پمپ هیدرولیک موتور 1500 دور بهتر است یا 3000 دور؟u003c/strongu003e
هیچکدام بهصورت عمومی بهتر نیست. دور موتور باید براساس دبی موردنیاز و محدوده سرعت مجاز پمپ انتخاب شود. عدد دقیق RPM روی پلاک موتور و کاتالوگ پمپ باید بررسی شود.
u003cstrongu003eاگر موتور ضعیفتر از توان موردنیاز پمپ انتخاب شود چه اتفاقی میافتد؟u003c/strongu003e
در فشار بالا ممکن است موتور وارد اضافهبار شود، جریان آن افزایش پیدا کند، دمای موتور بالا برود یا حفاظت الکتریکی عمل کند. در شرایط شدید حتی ممکن است موتور قادر به ادامه حرکت پمپ نباشد.
u003cstrongu003eآیا میتوان از اینورتر برای تنظیم دبی پمپ استفاده کرد؟u003c/strongu003e
بله. میتوان با کم یا زیاد کردن دبی دور موتور، دبی پمپ را تغییر داد به شرط اینکه دور الکتروموتور در محدوده مجاز شرکت سازنده پمپ باشد.
جمعبندی
برای انتخاب موتور مناسب برای پمپ هیدرولیک، ابتدا باید فشار و دبی واقعی سیستم مشخص شوند و توان هیدرولیکی محاسبه شود. سپس با در نظر گرفتن راندمان پمپ، توان موردنیاز روی شفت تعیین و توان استاندارد مناسب الکتروموتور انتخاب شود.
بعد از توان، دور موتور، نوع برق، شرایط استارت، Duty، نوع نصب، کوپلینگ و شرایط محیطی نیز باید بررسی شوند.
مهمترین نکته این است که الکتروموتور و پمپ باید بهعنوان یک مجموعه واحد انتخاب شوند. یک موتور با توان کافی اما دور نامناسب میتواند عملکرد پمپ را تغییر دهد و یک موتور با دور صحیح ولی توان ناکافی نیز در فشار کاری دچار اضافهبار خواهد شد.
من مهدی سعیدی، فارغالتحصیل کارشناسی ارشد مکانیک سیالات گرایش تبدیل انرژی از دانشگاه امام خمینی هستم. از سال ۱۳۹۱ فعالیت خودم را در حوزه هیدرولیک و پنوماتیک شروع کردم و در کنار گذراندن دورههای تخصصی، تجربه عملی در کارخانهها و مجموعههای صنعتی مختلف به دست آوردهام.
تا امروز به حدود ۱۰۰ کارخانه و واحد تولیدی در زمینه انتخاب و خرید تجهیزات، بهروزرسانی و ساخت خطوط تولید مشاوره دادهام و دورههای تخصصی هیدرولیک نیز برگزار میکنم. در هیدروپرشین تلاش میکنم تجربهها و دانش فنی خودم را به زبان ساده و کاربردی با علاقهمندان این حوزه به اشتراک بگذارم.
اولین دیدگاه را شما بنویسید
اگر تجربه یا سوالی دارید، کوتاه و شفاف بنویسید تا بقیه هم استفاده کنند.
از اینکه دیدگاهتان را ثبت کردید ممنونیم!
ممکن است بررسی و انتشار دیدگاه کمی زمان ببرد.